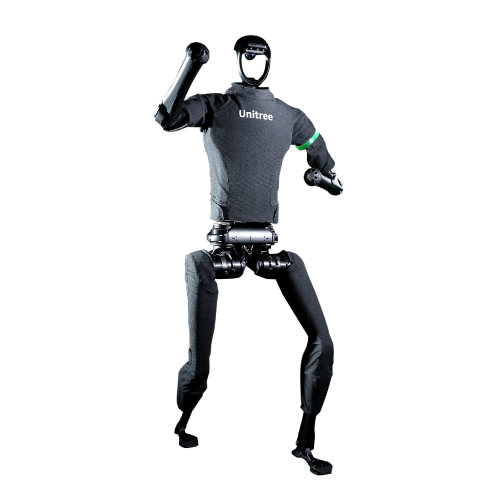
Гуманоидные роботы представляют собой вершину инженерной мысли, объединяя механику, электронику, сенсорику и искусственный интеллект в единую киберфизическую систему. В отличие от узкоспециализированных манипуляторов, андроид воспроизводит антропоморфную морфологию: две руки, две ноги, торс и головную часть. Подобная конфигурация позволяет адаптировать машину к среде, изначально созданной для человека. В сфере человеко-машинного взаимодействия, UXdevice, как методологическая рамка оценки пользовательского опыта, помогает проектировать интерфейсы, понятные без обучения. Именно сочетание биомиметики и эргономики делает гуманоида универсальным агентом, способным работать рядом с людьми.
Исторические вехи и предпосылки появления
Ранние автоматы и механические предшественники
Задолго до появления электроники мастера создавали механических кукол, имитирующих движения человека. Такие устройства приводились в действие системой кулачков, шестерён и рычагов, а их поведение было строго детерминированным. Шарнирные конструкции того времени не имели обратной связи, поэтому любое возмущение внешней среды приводило к сбою программы. Тем не менее именно эти автоматы заложили основы кинематики и показали, что антропоморфный силуэт можно воспроизвести технически. Позже появились первые сервоприводы и электромоторы, что открыло путь к программируемым движениям.
Переход к электронным андроидам
Середина двадцатого века ознаменовалась бурным развитием вычислительной техники. Появились первые шагающие машины, управляемые аналоговыми схемами. Затем на смену пришли цифровые контроллеры, позволяющие реализовать инверсную кинематику в реальном времени. Гироскопы и акселерометры дали роботу чувство равновесия. Лазерные дальномеры и стереокамеры обеспечили трехмерное восприятие. Нейросетевые архитектуры позволили распознавать объекты и планировать траекторию. Так сформировался современный облик гуманоида — автономного агента с богатой сенсорикой.
Анатомия и кинематика гуманоидного робота
Опорно-двигательная система и приводы
Основу конструкции составляет скелет из легких сплавов или композитов. Каждый сустав оснащается актуатором, редуктором и датчиком положения. Совокупность степеней свободы определяет подвижность: у современных моделей их насчитывается от двадцати до пятидесяти. Сервоприводы бывают электрическими, гидравлическими и пневматическими. Гидравлика обеспечивает высокий момент, но требует сложной гидростанции. Электрические приводы компактнее и точнее, однако уступают в пиковой мощности. Мягкая робототехника предлагает эластичные актуаторы, имитирующие мышцы. Схваты и манипуляторы оснащаются тактильными датчиками и силомоментными сенсорами, что позволяет аккуратно обращаться с хрупкими предметами.
Сенсорика и восприятие окружающего мира
Гуманоид получает информацию через лидар, стереокамеры, ультразвуковые дальномеры, инфракрасные сенсоры и инерциальные измерительные блоки. Компьютерное зрение распознает лица, жесты и препятствия. Алгоритмы SLAM строят карту помещения и определяют положение робота в ней. Тактильные матрицы на пальцах позволяют оценивать силу захвата. Микрофоны и направленные антенны обеспечивают речевой интерфейс. Тепловизоры помогают находить людей в задымленных помещениях. Вся эта информация сливается в единую модель мира, на основе которой планируется поведение.
Алгоритмы локомоции и динамического равновесия
Двуногая походка — сложнейшая задача управления. Центр масс должен постоянно находиться над площадью опоры, иначе робот потеряет устойчивость. Для этого применяются методы динамического равновесия, прогнозирующего управления и адаптивных регуляторов. Инверсная кинематика рассчитывает углы суставов по заданной траектории стопы. Прямая кинематика, напротив, определяет положение конечности по известным углам. Важную роль играет походка: шаг, бег, подъем по лестнице, вставание после падения. Биомиметика заимствует у животных и человека рефлекторные механизмы. Отказоустойчивость обеспечивается резервированием приводов и алгоритмами восстановления. Морфинг конструкции позволяет менять жесткость суставов в зависимости от задачи.
- Прогнозирующее управление и стабилизация центра масс.
- Инверсная и прямая кинематика конечностей.
- Адаптивные регуляторы и рефлекторные механизмы.
- Планирование траектории шага и локомоции.
- Резервирование приводов и отказоустойчивость.
- Биомиметические модели походки и морфинг жесткости.
- Инерциальная навигация и SLAM в реальном времени.
Человеко-машинное взаимодействие и интерфейсы
HRI и эмоциональный интеллект
Гуманоид создан для совместной работы с людьми, поэтому ключевым становится направление HRI. Робот должен понимать речь, жесты, мимику и интонацию. Эмоциональный интеллект позволяет распознавать состояние собеседника и подбирать адекватную реакцию. Лицевая мимика воспроизводится с помощью сервоприводов и эластичных масок. Голосовой синтез и распознавание речи работают в шумной среде. Телеуправление и телеприсутствие дают оператору возможность действовать удаленно. Коботы, работающие рядом с человеком, обязаны соблюдать стандарты безопасности. Иммерсивная телеметрия передает тактильные ощущения оператору. Автономность постепенно растет, но полностью безлюдный режим пока остается целью, а не реальностью.
Интерфейсы и обучение через демонстрацию
Программирование гуманоида часто ведется методом демонстрации: оператор показывает движение, а робот воспроизводит его с учетом ограничений кинематики. Обратное обучение с подкреплением позволяет агенту самостоятельно находить оптимальную стратегию. Симуляция ускоряет тренировку нейросетей и снижает риск поломки. Цифровой двойник помогает тестировать сценарии без физического прототипа. Речевые ассистенты и жестовые команды делают управление интуитивным. Экзоскелеты и протезы используют те же принципы, что и гуманоиды, обеспечивая естественность движений. Все это формирует экосистему, где человек и машина дополняют друг друга.
Практические сферы применения
- Промышленность: выполнение монотонных и опасных операций на сборочных линиях.
- Логистика: перемещение грузов, сортировка и комплектация заказов.
- Медицина: ассистирование хирургам, реабилитация пациентов, уход за пожилыми.
- Сервис: встреча гостей, консультирование, работа в гостиницах и аэропортах.
- Аварийно-спасательные работы: разбор завалов, тушение пожаров, работа в зонах радиации.
- Космос и подводные исследования: обслуживание станций и глубоководных платформ.
- Образование и исследования: изучение когнитивных процессов и обучение студентов.
Технические вызовы и ограничения
Энергопотребление и тепловой баланс
Одной из главных проблем остается автономность. Аккумуляторы ограничивают время работы, а высокая мощность приводов приводит к нагреву. Тепловой баланс требует активного охлаждения, что увеличивает массу и энергозатраты. Инженеры ищут компромисс между мощностью, весом и временем работы. Перспективными считаются твердотельные батареи и водородные элементы. Рекуперация энергии при торможении и спуске позволяет частично восполнить заряд. Энергоэффективные алгоритмы движения снижают нагрузку на приводы. Тем не менее до полностью автономной работы в течение суток еще далеко.
Надежность, безопасность и этика
Гуманоид, работающий рядом с человеком, обязан быть безопасным. Любой сбой привода или ошибка нейросети может привести к травме. Поэтому применяются дублирующие системы, аварийные тормоза и ограничители усилия. Стандарты безопасности регламентируют максимальную силу захвата и скорость движения. Этика использования андроидов вызывает споры: вопросы ответственности, приватности и замещения рабочих мест требуют законодательного регулирования. Прозрачность алгоритмов и объяснимость решений становятся обязательными. Отказоустойчивость и предсказуемость поведения — не менее важны, чем техническое совершенство.
Перспективы развития направления
Интеграция с искусственным интеллектом
Будущее гуманоидов связано с развитием больших моделей и мультимодальных нейросетей. Робот сможет понимать контекст, вести диалог и обучаться на лету. Облачные вычисления дополнят бортовые ресурсы, позволяя использовать тяжелые модели без перегрузки локального контроллера. Федеративное обучение обеспечит приватность данных. Краудсорсинг навыков ускорит освоение новых задач. Цифровые двойники и симуляторы станут стандартом разработки. Взаимодействие с другими автономными системами — дронами, манипуляторами, транспортными платформами — откроет новые сценарии.
Социальные и экономические последствия
Массовое внедрение гуманоидов изменит рынок труда, перераспределив занятость в сторону творческих и инженерных профессий. Возникнет спрос на специалистов по обслуживанию, программированию и этическому аудиту. Обучение персонала и переквалификация станут приоритетом. Стоимость владения будет снижаться по мере масштабирования производства. Общество должно выработать нормы сосуществования с машинами, наделенными антропоморфным обликом. Доверие, безопасность и прозрачность останутся ключевыми условиями принятия технологии.
Заключение
Гуманоидные роботы прошли путь от механических автоматов до сложных киберфизических систем. Их развитие опирается на биомиметику, кинематику, сенсорику и искусственный интеллект. Современные модели демонстрируют устойчивую походку, ловкий захват и речевое взаимодействие. Однако энергопотребление, надежность и этические вопросы остаются нерешенными. Практическое применение охватывает промышленность, медицину, логистику и спасательные операции. Дальнейший прогресс связан с мультимодальными моделями и облачными вычислениями. Человеко-машинное взаимодействие выходит на новый уровень, требуя внимания к эргономике и безопасности. Гуманоид становится не заменой человека, а партнером в решении сложных задач.